很多人以为,环缝焊接只要第一次示教好圆形轨迹,后面照着跑就行了。其实不是。工件装夹有偏移、下料有误差、法兰盘定位有间隙——任何一环出了偏差,真实圆心就和示教圆心对不上。偏个一两毫米,焊枪就沿着错误的圆走,轻则焊缝偏心、成形差,重则直接焊废。传统做法是每件重新示教,或者靠人工微调补偿,效率极低,一致性也靠运气。
三点寻圆就是为了解决这个问题而生的:不重新示教,不靠人猜,让系统自己把真实圆心"找"回来。

一、几何基础:为什么三个点就够
初中几何讲过:不在同一直线上的三个点,唯一确定一个圆。圆心是三条垂直平分线的交点,半径是圆心到任意一点的距离。这是纯数学结论,没有近似,没有迭代,三个点坐标一旦确定,圆心和半径就是唯一解。
三点寻圆的核心逻辑就建立在这上面:只要能在环缝上准确采到三个特征点的空间坐标,就能算出这个圆的真实圆心和真实半径,进而生成一条完整的环缝轨迹。
二、线激光怎么"采"这三个点
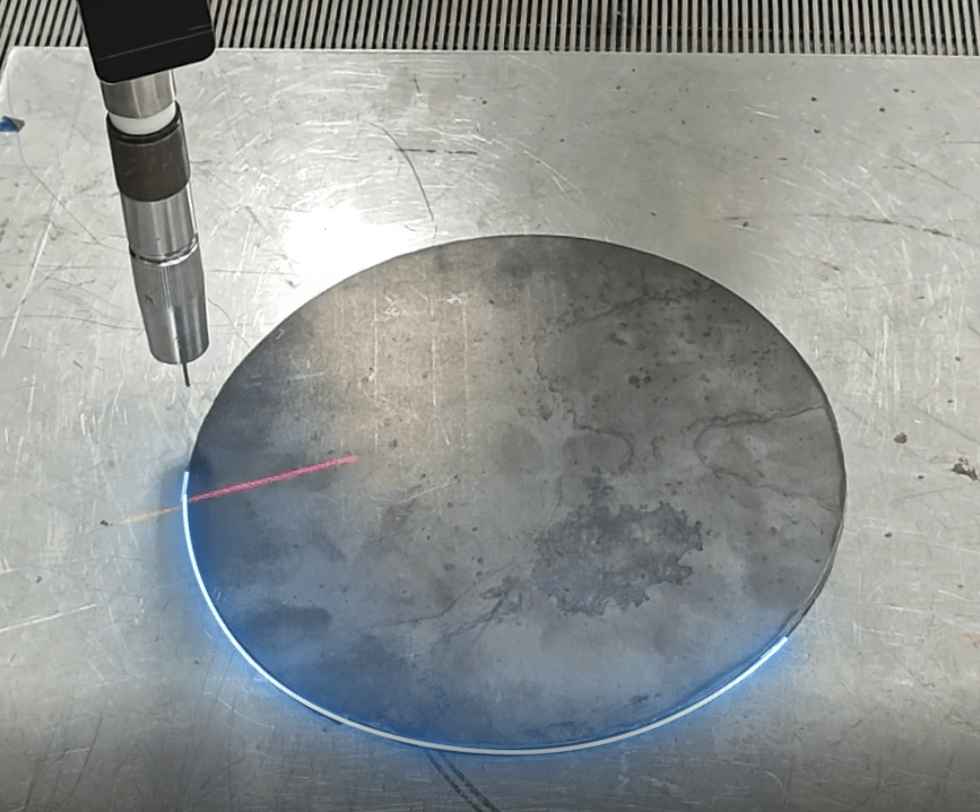
采集工具是线激光传感器。传感器向工件表面投射一条激光线,激光线打到环缝坡口上会发生形变——坡口边缘、根部、坡口面会形成特征轮廓。相机拍摄这条变形后的激光线,通过三角测量原理还原出激光线上每个点的三维坐标。
具体到三点寻圆,系统会在环缝圆周方向上选取三个间隔位置(通常均匀分布,间隔约120度),在每个位置让线激光扫过坡口截面,提取坡口特征点的三维坐标。三个特征点采齐后,送入拟合算法。
这里有一个关键细节:特征点的选取不是随意的。系统识别的是坡口的几何特征——比如V形坡口的根部点、坡口边缘交点——而不是随便在焊缝表面取一个点。特征点选得准,拟合出来的圆心才准。

三、拟合计算:从三个点到一条轨迹
三个点的坐标确定后,计算过程是解析几何的标准操作:分别求两条弦的垂直平分线,取交点得圆心;圆心到任一点的距离即半径。整个过程是确定性计算,不存在收敛问题,计算量极小,毫秒级完成。
算出圆心和半径后,系统以新圆心为基准、新半径为参数,自动生成一条完整的圆形焊接轨迹。机器人按这条轨迹执行环缝焊接,不再依赖最初的示教路径。
换句话说:示教时你只需要告诉系统"这里有一圈环缝",至于圆心到底在哪、半径到底多大,系统自己算。装夹偏了、下料大了小了,只要偏差在相机视野范围内,都能自动修正。
四、典型场景:哪些工件在用
三点寻圆天然适配环缝和圆形坡口。典型场景包括:法兰与管子的环缝焊接、筒体对接环缝、管板焊接、圆形坡口的堆焊或封焊。这些场景的共同特点是:焊缝是圆形的,工件是回转体或近似回转体,但装夹定位不可能做到每次完全一致。
批量生产中,如果每件都重新示教圆形轨迹,节拍根本跑不起来。三点寻圆把"找圆心"这一步自动化了,示教一次、批量复用,效率提升是量级上的。
五、和"整圆扫描"的区别
有人会问:为什么不直接扫一整圈,用更多点拟合?技术上可以做,但三点寻圆的优势在于速度快——只采三个点,扫描时间短,适合节拍要求高的产线。对于大多数装夹偏移场景,三点拟合的精度已经足够。如果工件椭圆度大、圆度差,才需要考虑多点拟合或整圆扫描方案。
三点寻圆不是万能方案,但在它适用的场景里——环缝、圆形坡口、装夹有偏差、批量生产——它把"找圆心"这件事从人工经验变成了确定性计算,这是它真正的价值。
如果你的产线上有环缝焊接,正在被重复示教或圆心偏移困扰,可以留言聊聊具体工况,看看三点寻圆能不能覆盖你的偏差范围。
(本文结合AI生成,仅供参考)
评论 (0)
登录后参与评论