下滑至文章底部了解更多
导读
自然界中的生物能够根据环境变化调整自身形态和运动方式。例如,鱼类在陆地上只能进行不规则挣扎,而进入水中后,则能够通过鱼鳍和身体的协调摆动实现稳定游动。如何让软体机器人也具备类似的环境适应能力,并在运动过程中完成抓取、递送等特定任务,是智能软体机器人领域的重要研究方向。
磁响应软体机器人具有远程驱动、响应速度快和运动方式可编程等优势,但传统设计通常依赖磁性颗粒在材料内部的均匀分散,难以同时实现复杂空间形变、环境响应和运动与功能的独立控制。
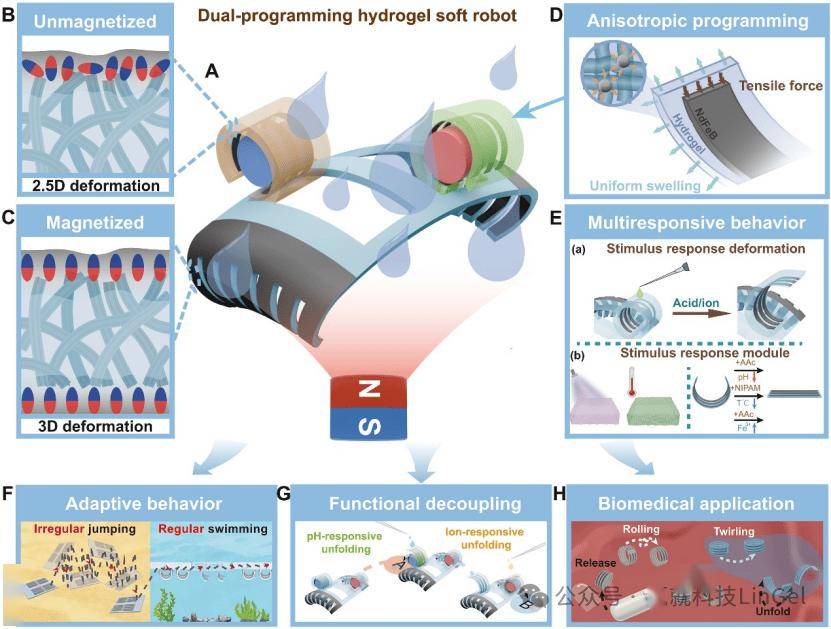
近日,发表于Science Advances的研究“Adaptive dual-programming magnetic soft robot with lifelike behavior”提出了一种双重编程水凝胶软体机器人(dual-programming hydrogel-based soft robots,DHSRs)。研究人员通过将具有特定磁化方向的钕铁硼(NdFeB)磁性骨架与响应性水凝胶相结合,使机器人同时具备磁驱动和各向异性形变能力,并进一步展示了环境自适应运动、多位点货物递送以及胃溃疡局部治疗等应用。
1
双重编程:让水凝胶同时具备形变与运动能力
这项研究的核心在于将两种不同的编程方式整合到同一水凝胶软体机器人中。
第一种是磁性编程。研究人员将具有预设磁化方向的NdFeB磁性颗粒排列成特定图案,形成磁性骨架。在外部磁场作用下,磁性骨架产生相应的磁力矩,从而驱动机器人完成弯曲、转动等动态运动。
第二种是各向异性编程。磁性骨架不仅提供磁响应,还能够对水凝胶的局部溶胀形成机械约束。当水凝胶吸水膨胀时,磁性颗粒排列区域与未受约束区域的膨胀程度不同,由此产生不均匀形变,最终形成预设的弯曲、卷曲等三维结构。
两种编程方式相互配合:水凝胶溶胀产生的应力主要决定机器人的形态和弯曲构型,而磁场产生的力矩则主要控制机器人的动态运动和运动方向。通过独立设计磁性骨架的空间分布与磁化方向,研究人员实现了更加复杂的多曲率形变。
2
模块化制造:实现磁性图案的精准构建
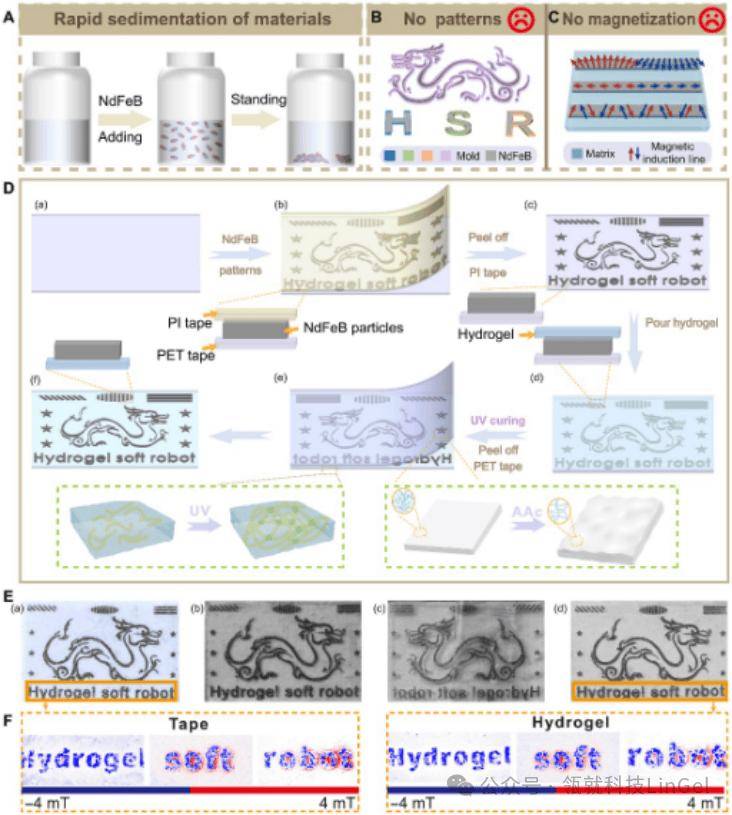
要实现上述双重编程,首先需要解决磁性颗粒在水凝胶前驱液中容易沉降、团聚的问题。传统方法直接将NdFeB颗粒混入水凝胶溶液,容易造成局部组成不均匀,进而影响磁化图案的精度和机器人形变的可重复性。
为此,研究人员开发了一种基于胶带转移的磁性图案制造策略。首先,将预先磁化的NdFeB颗粒按照设计图案排列在聚酰亚胺(PI)胶带上,再利用聚对苯二甲酸乙二醇酯(PET)胶带完成图案转移。随后,将水凝胶前驱液覆盖在磁性图案表面,通过紫外光聚合使水凝胶网络固化,最后剥离PET胶带,使磁性颗粒保留并嵌入水凝胶表面。
研究进一步优化了水凝胶厚度和紫外固化时间,最终选择约0.3 mm的水凝胶厚度和40 s的紫外固化时间作为后续机器人的制备条件。
此外,该策略还能够与不同响应性水凝胶结合,通过模板辅助和多层光聚合方式,构建不同形状、不同材料及多层结构的功能模块,为软体机器人集成多种响应能力提供了制造基础。

3
环境自适应:让机器人像鱼一样改变运动方式
在实现复杂形变后,研究人员进一步探索了软体机器人对不同环境的适应能力。
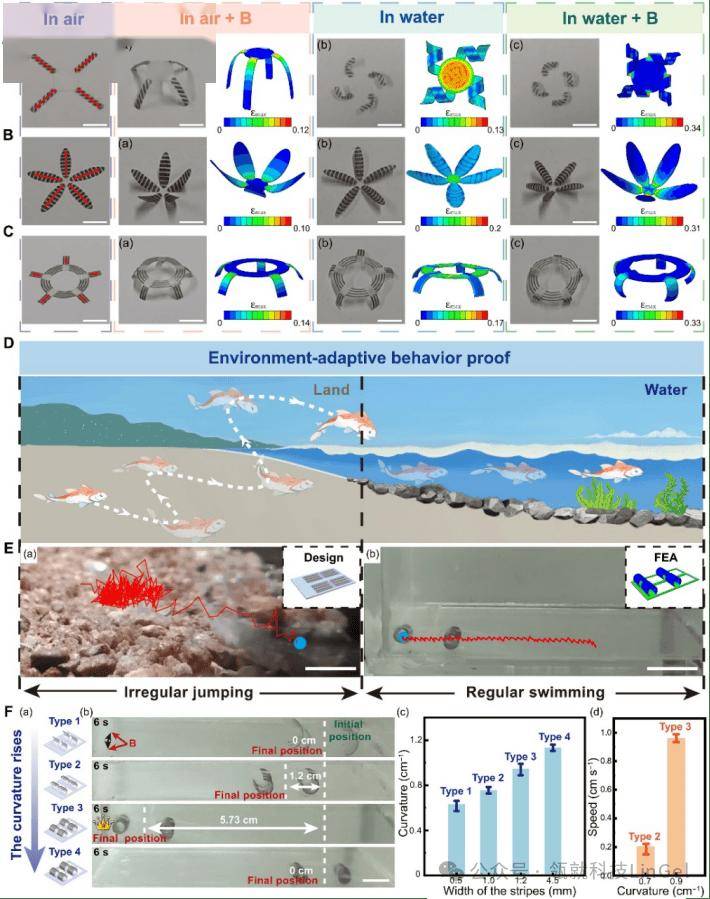
通过改变NdFeB磁性骨架的条纹排列方向,研究人员构建了具有不同各向异性形变模式的水凝胶机器人。在外部磁场和水环境的共同作用下,机器人能够产生不同的弯曲与空间构型。
其中,一个具有代表性的设计是仿鱼形四鳍软体机器人。研究人员将垂直排列的磁性条纹集成在四个鱼鳍区域,使其在吸水后发生向内弯曲。当机器人处于空气环境中时,其运动轨迹较为不规则;进入水环境后,四个弯曲的鱼鳍在磁场驱动下产生协调摆动,使机器人能够沿相对规则的方向向前游动。
研究还比较了不同磁性条纹宽度对运动性能的影响。随着条纹宽度增加,鱼鳍的弯曲程度和开合幅度随之增大,进而影响推进能力。其中,机器人在水中的最大运动速度达到0.955 cm/s。
这一结果说明,通过调整磁性骨架的空间结构,不仅可以控制材料的形变,还能够进一步改变软体机器人在不同环境中的运动模式。
4
运动与功能解耦:从单纯移动到定点递送
传统软体机器人往往通过同一种外部刺激同时控制运动和功能执行,容易出现不同动作之间相互干扰的问题。为了解决这一问题,研究人员利用双重编程策略,将机器人的运动模块与功能模块进行空间分离。
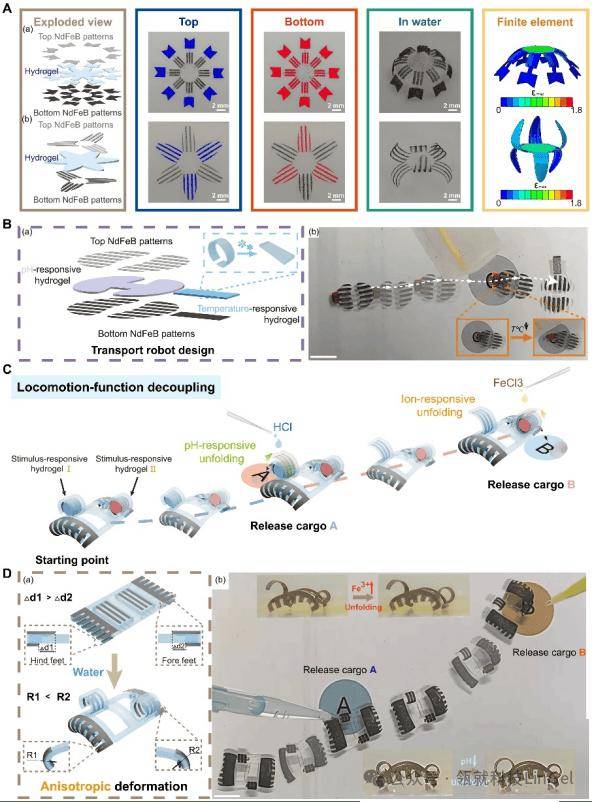
在单点递送系统中,机器人主体采用具有磁响应能力的水凝胶结构,在外部交变磁场作用下完成移动;而末端夹爪则使用温度响应水凝胶,并结合未磁化的NdFeB条纹骨架,使其能够发生各向异性形变,却不会直接响应驱动主体运动的磁场。当机器人到达目标位置后,通过局部降温触发夹爪变形,实现货物释放。
在此基础上,研究人员进一步设计了多位点递送机器人。通过在不同功能模块中引入不同浓度的丙烯酸(AAc)和甲基丙烯酸(MAAc),使其分别对pH和离子刺激产生响应。机器人到达第一个位置后,局部加入盐酸,触发左侧夹爪展开并释放货物;随后机器人继续移动至第二个位置,通过局部加入FeCl3溶液,触发右侧夹爪响应,完成第二次货物释放。
这种设计将磁场驱动的整体运动与局部化学刺激驱动的功能形变分开,使机器人能够按照预设路径依次完成不同任务。
5
面向胃部治疗:磁控运动与微针递送相结合
在功能解耦的基础上,研究人员进一步将双重编程策略用于胃部疾病的局部治疗,设计了一种集成药物负载微针的环状水凝胶软体机器人。
该机器人通过磁性骨架实现远程运动,并能够根据胃部不同区域的表面形态和环境条件切换运动方式。在相对平坦的区域,机器人可以通过滚动方式快速移动;遇到不规则褶皱或障碍时,则切换为翻转运动;进入胃酸环境后,还能够通过旋转方式继续前进。
与此同时,机器人内部的pH响应水凝胶会在酸性环境中发生形变。随着胃酸作用,机器人的弯曲曲率由初始约0.319 mm-1逐渐降低,并在约19 min后达到0.205 mm-1,使原本受到保护的药物负载微针逐渐暴露。随后,机器人展开为半环状结构,能够贴合胃壁褶皱,并通过磁场控制在目标区域保持稳定,实现微针插入和局部药物递送。
研究还利用微针负载抗生素,探索其穿透生物膜并进行局部递送的能力。这种设计将磁控导航、环境响应形变和微针递送整合到同一机器人中,为胃部难以到达区域的局部治疗提供了新的思路。

6
胶囊内镜协同:探索体内诊疗一体化
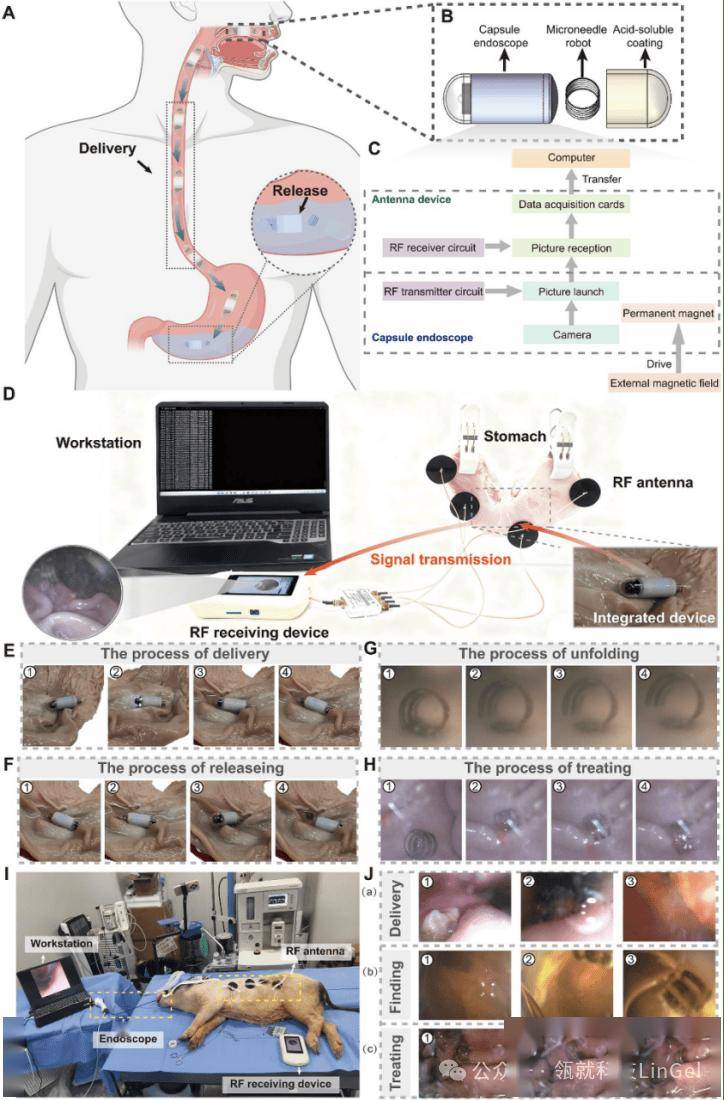
为了进一步探索软体机器人在体内环境中的应用,研究人员将其与胶囊内镜系统结合,构建了一个集成诊断与治疗功能的平台。
该系统将软体机器人与胶囊内镜组合,通过pH响应性外层包覆材料实现保护和释放,并利用外部磁场控制胶囊及机器人的运动。胶囊内镜内部集成了摄像和无线图像传输模块,采集到的图像能够通过射频接收系统传输至体外工作站,为观察机器人在胃内的运动状态和治疗过程提供支持。
在猪模型实验中,研究人员通过口服递送方式将集成装置送入胃部。到达胃酸环境后,外层保护涂层逐渐溶解,软体机器人从胶囊中释放,并在磁场引导下向目标区域移动。胶囊内镜记录了机器人释放、定位以及沿胃壁移动并到达目标区域的过程。
需要注意的是,这一实验仍然属于概念验证。由于胶囊内镜自身的成像频率和视野范围有限,研究过程中还使用了电子胃镜辅助实时观察和位置校准。因此,目前的系统并非完全依靠胶囊内镜独立完成所有定位和闭环控制,但它展示了磁控软体机器人与胶囊内镜协同进行胃部局部治疗的可行性。
总结与展望
这项研究通过磁性骨架与响应性水凝胶的双重编程,将复杂形变、环境适应和功能执行整合到同一软体机器人平台中。其核心并不是简单地赋予水凝胶磁响应能力,而是利用磁性图案对水凝胶的局部溶胀进行约束,并将磁场驱动与局部刺激响应结合,实现运动与功能的相对独立控制。
从仿鱼形机器人的环境适应运动,到多位点货物递送,再到集成载药微针和胶囊内镜的胃部局部治疗,该研究展示了双重编程策略在复杂软体机器人设计中的应用潜力。
当然,研究距离真正的临床应用仍有一定距离。作者也指出,机器人在狭窄、复杂的胃肠道环境中仍面临定位精度、运动控制、可靠释放以及实时视觉反馈等挑战。未来,随着柔性传感、闭环控制和更精细化结构设计的发展,这类兼具环境感知与任务执行能力的水凝胶软体机器人有望进一步拓展在微创诊疗和精准递送领域的应用。
以上内容均为个人观点,仅供参考,如有不当之处,敬请批评指正!
文献来源:
https://doi.org/10.1126/sciadv.aeh1001
评论 (0)
登录后参与评论